



Характеристика:
- Максимальная рабочая дистанция75 м
- Угол обзора сенсора глубины120°×90°
- Частота лидара10 Гц
Вместе с товаром от Virtuality Club
- Подарок за ваше мнение о нас Поделитесь своим мнением о нас на Я.Маркете, и в качестве благодарности мы сделаем вам кэшбек 200 рублей за покупку в нашем магазине.
Подробно о товаре
О товаре
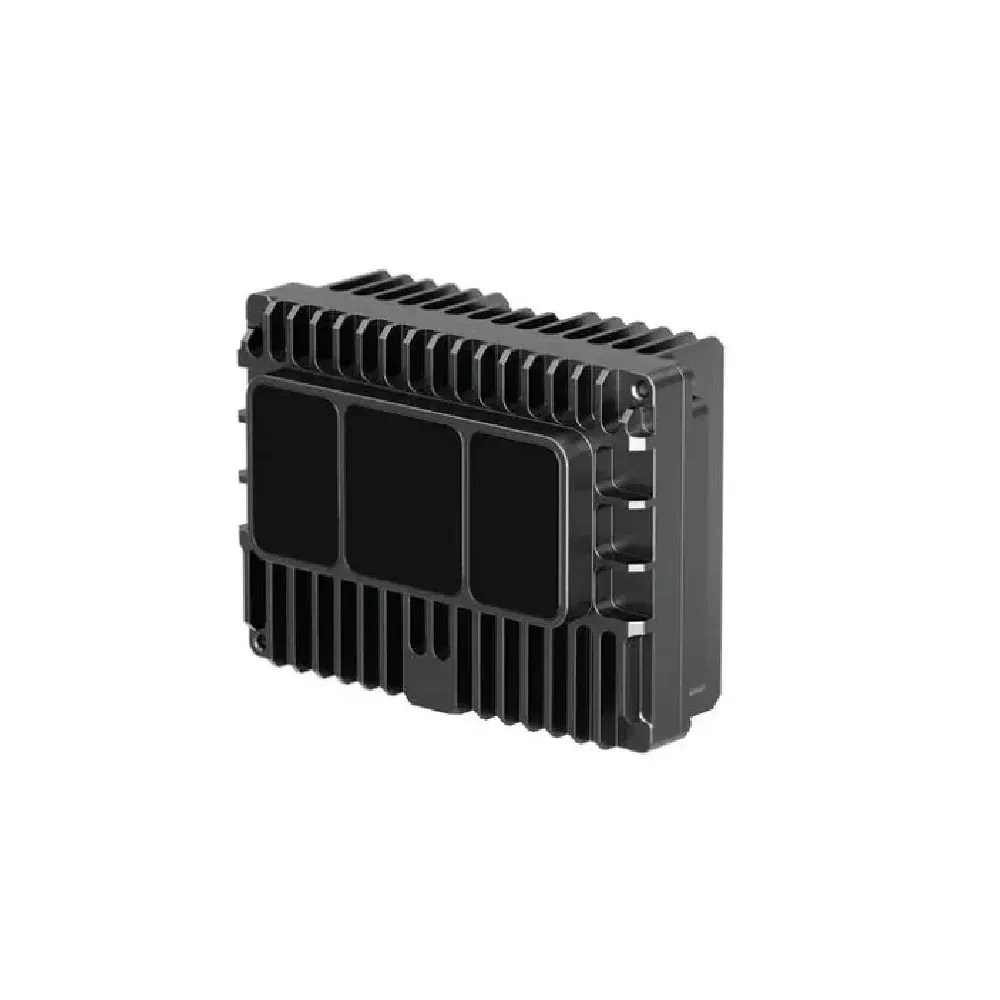
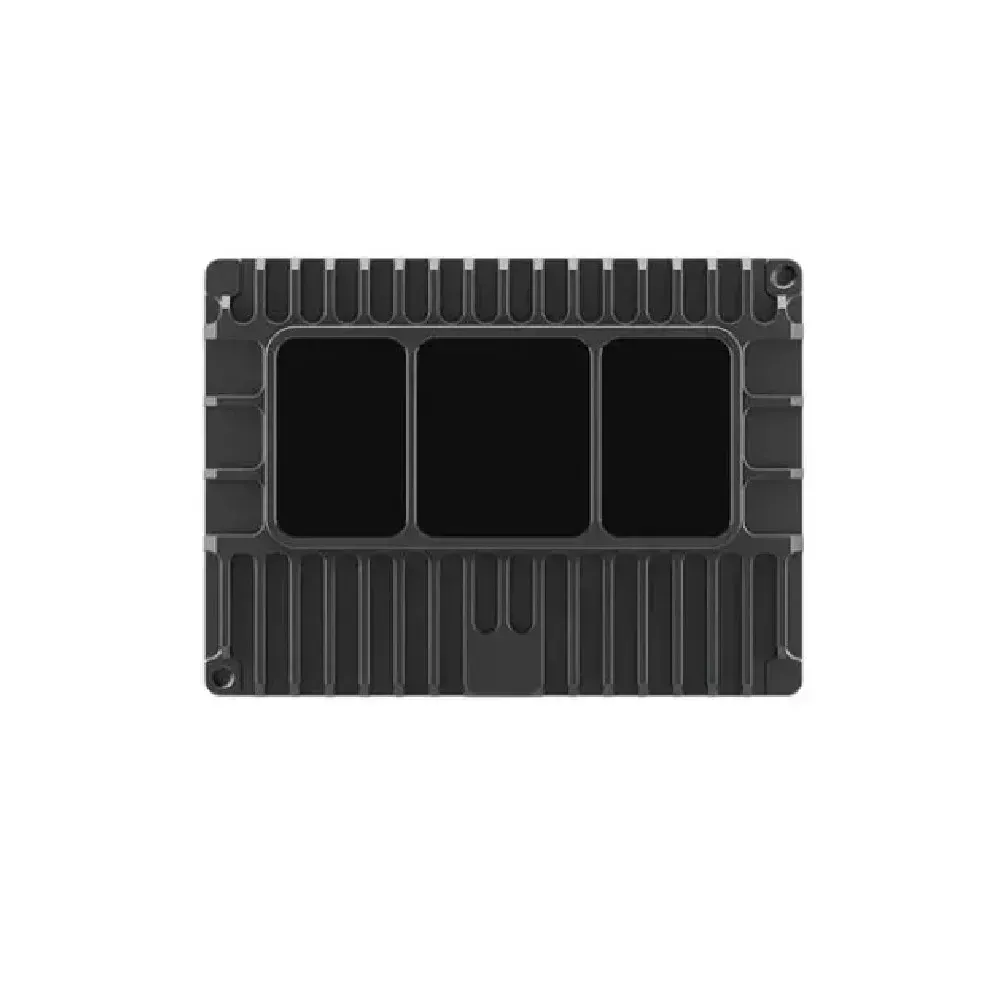
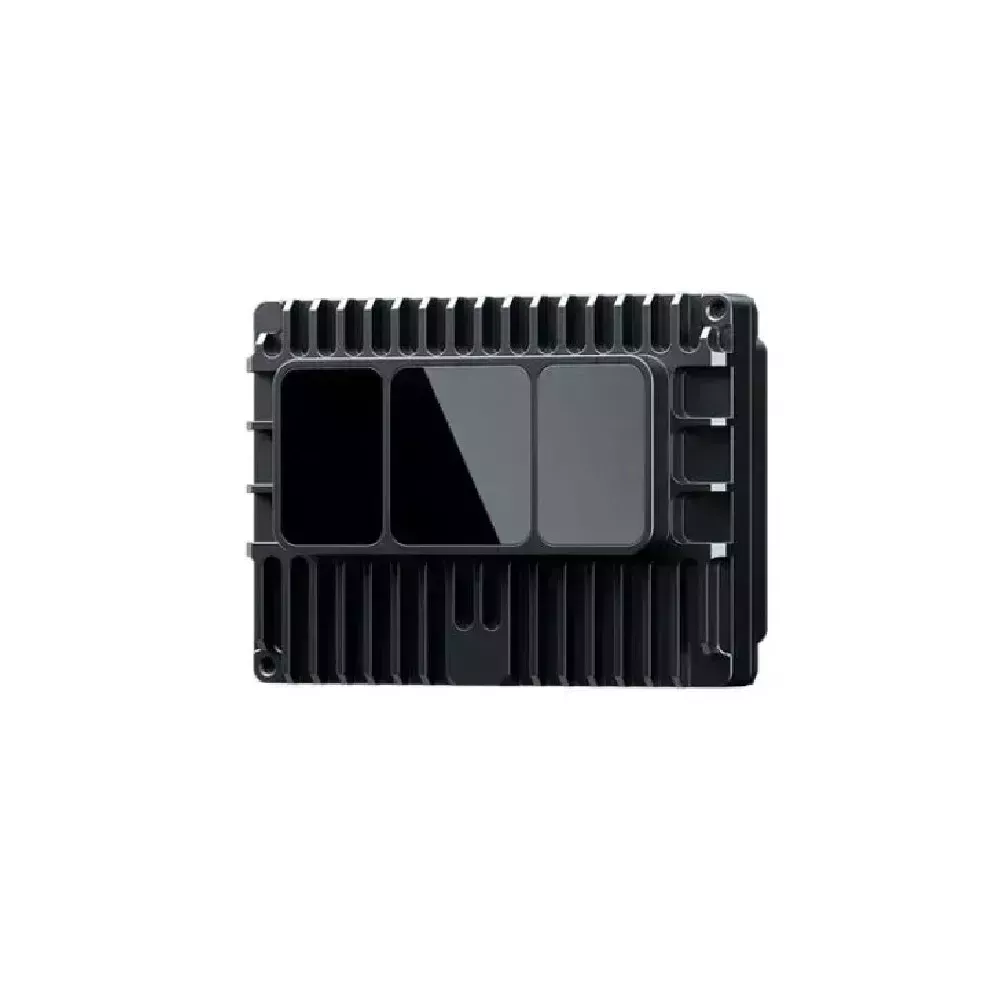
Лидар RoboSense E1R
RoboSense E1R — твердотельный цифровой лидар автомобильного класса надёжности для разработчиков автономных мобильных роботов, AMR/AGV-платформ и создателей гуманоидных роботов. В нише VR- и робототехнического оборудования такой сенсор решает задачу пространственного восприятия примерно как трекинг-камеры для виртуальной реальности, только применительно к движущимся механизмам. Ключевая особенность E1R — сверхширокий обзор 120°×90° без вращающихся деталей в корпусе.
Точность ±3 см и дальность до 75 м
Точность измерения — порядка ±3 см, максимальная дальность — 75 м, а на объектах с низкой отражающей способностью (около 10%, как у тёмного асфальта) дистанция снижается до 30 м — это физика измерения, а не недостаток прибора. Слепая зона — менее 0,1 м, препятствия видны почти вплотную к корпусу.
На приёме стоит чип SPAD-SoC (Single Photon Avalanche Diode System-on-Chip), переводящий сигнал в цифру уже на уровне фотона, что снижает шум и стабилизирует работу во всём диапазоне -40°C…+85°C. Класс защиты — IP67 и IP6K9K, устойчивость к погружению и мойке струёй под давлением — пригодится на складе и открытых площадках под дождём. Энергопотребление — менее 10 Вт при напряжении 9–16 В. Данные идут по Ethernet в виде UDP-пакетов, синхронизация — через gPTP для привязки к IMU и камерам, а драйверы под ROS и ROS2 избавляют от парсера с нуля. Габариты — около 69,5×95×43 мм, вес — порядка 330 г без кабеля, крепление — резьба 1/4 дюйма, как у фото- и видеооборудования.
Первый сценарий — навигация складского робота: широкий вертикальный обзор ловит и ножки паллет у пола, и нависающие полки стеллажа, снимая необходимость в паре разнонаправленных сенсоров. Второй сценарий — перцептивный модуль гуманоидного робота, где важны компактность и устойчивость к тряске при ходьбе; равная угловая плотность 0,625°×0,625° облегчает работу алгоритмов лидарно-инерциальной одометрии.
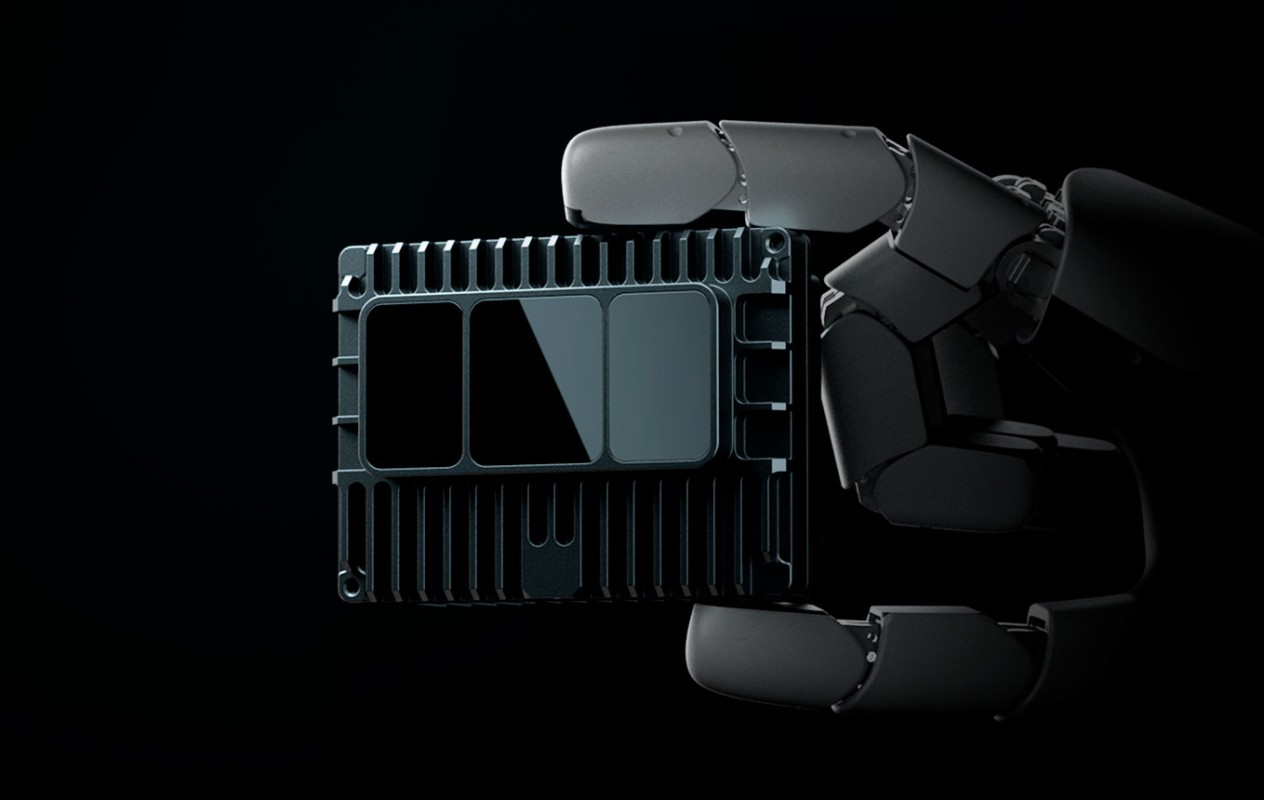
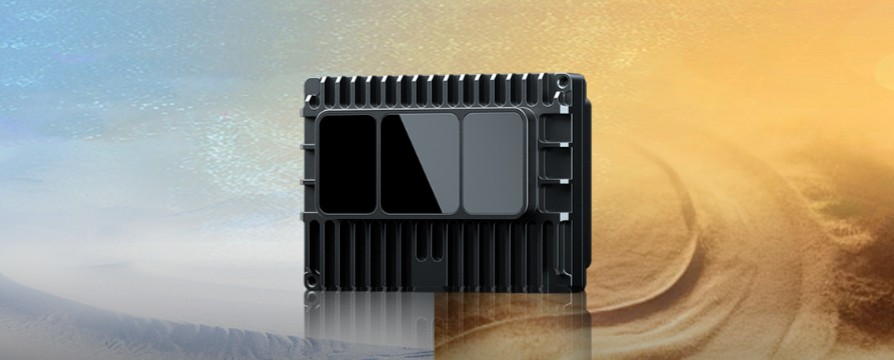
Обзор 120°×90° и 144 луча без механики
Горизонтальный угол обзора 120° и вертикальный 90° позволяют сенсору видеть пол перед колёсами и препятствия на уровне глаз человека без наклона корпуса. За сканирование отвечает 2D-массив VCSEL, где лазерные элементы включаются программно, а не механическим зеркалом, — это устраняет износ подвижных частей и подавляет засветку от мокрых и зеркальных поверхностей. Плотность облака точек — 260 000 точек в секунду в одноканальном режиме и 520 000 при двойном эхо.
Плоское окно требует чистки в пыльной среде
Плоское, а не выпуклое оптическое окно даёт удобную установку впритык к корпусу, но концентрирует загрязнение в одной точке — в пыльном цеху окно придётся протирать чаще, чем у сенсоров с куполом. Это плата за компактный флеш-формат без выступающих линз, а не брак.
Ключевые преимущества RoboSense E1R
- Обзор 120°×90° и 144-лучевой цифровой скан без вращающихся частей — устойчивость к тряске.
- Дальность до 75 м (30 м при слабой отражающей способности) и точность около ±3 см.
- Слепая зона менее 0,1 м — минимальная потребность в дополнительном датчике ближней зоны.
- Приёмник SPAD-SoC и излучатель VCSEL — стабильная работа от -40°C до +85°C.
- Защита IP67/IP6K9K — устойчивость к погружению и мойке под давлением.
- Питание менее 10 Вт, интерфейс Ethernet/UDP и драйверы ROS/ROS2 для интеграции.
- Компактный корпус около 330 г с резьбовым креплением 1/4 дюйма.
Характеристики
| Максимальная рабочая дистанция | 75 м |
| Угол обзора сенсора глубины | 120°×90° |
| Частота лидара | 10 Гц |
| Частота сканирования | 260 000 точек в секунду |
| Вес | 330 г |
| Габариты | 69.5 х 95 х43 мм |
| Температура | от -40 ℃ до 85 ℃ |
Комплектация
| Лидар | 1 |
| Инструкция пользователя | 1 |
Лидар RoboSense E1R FOV 120°×90°, дальность 75 м
